

 Research Focus
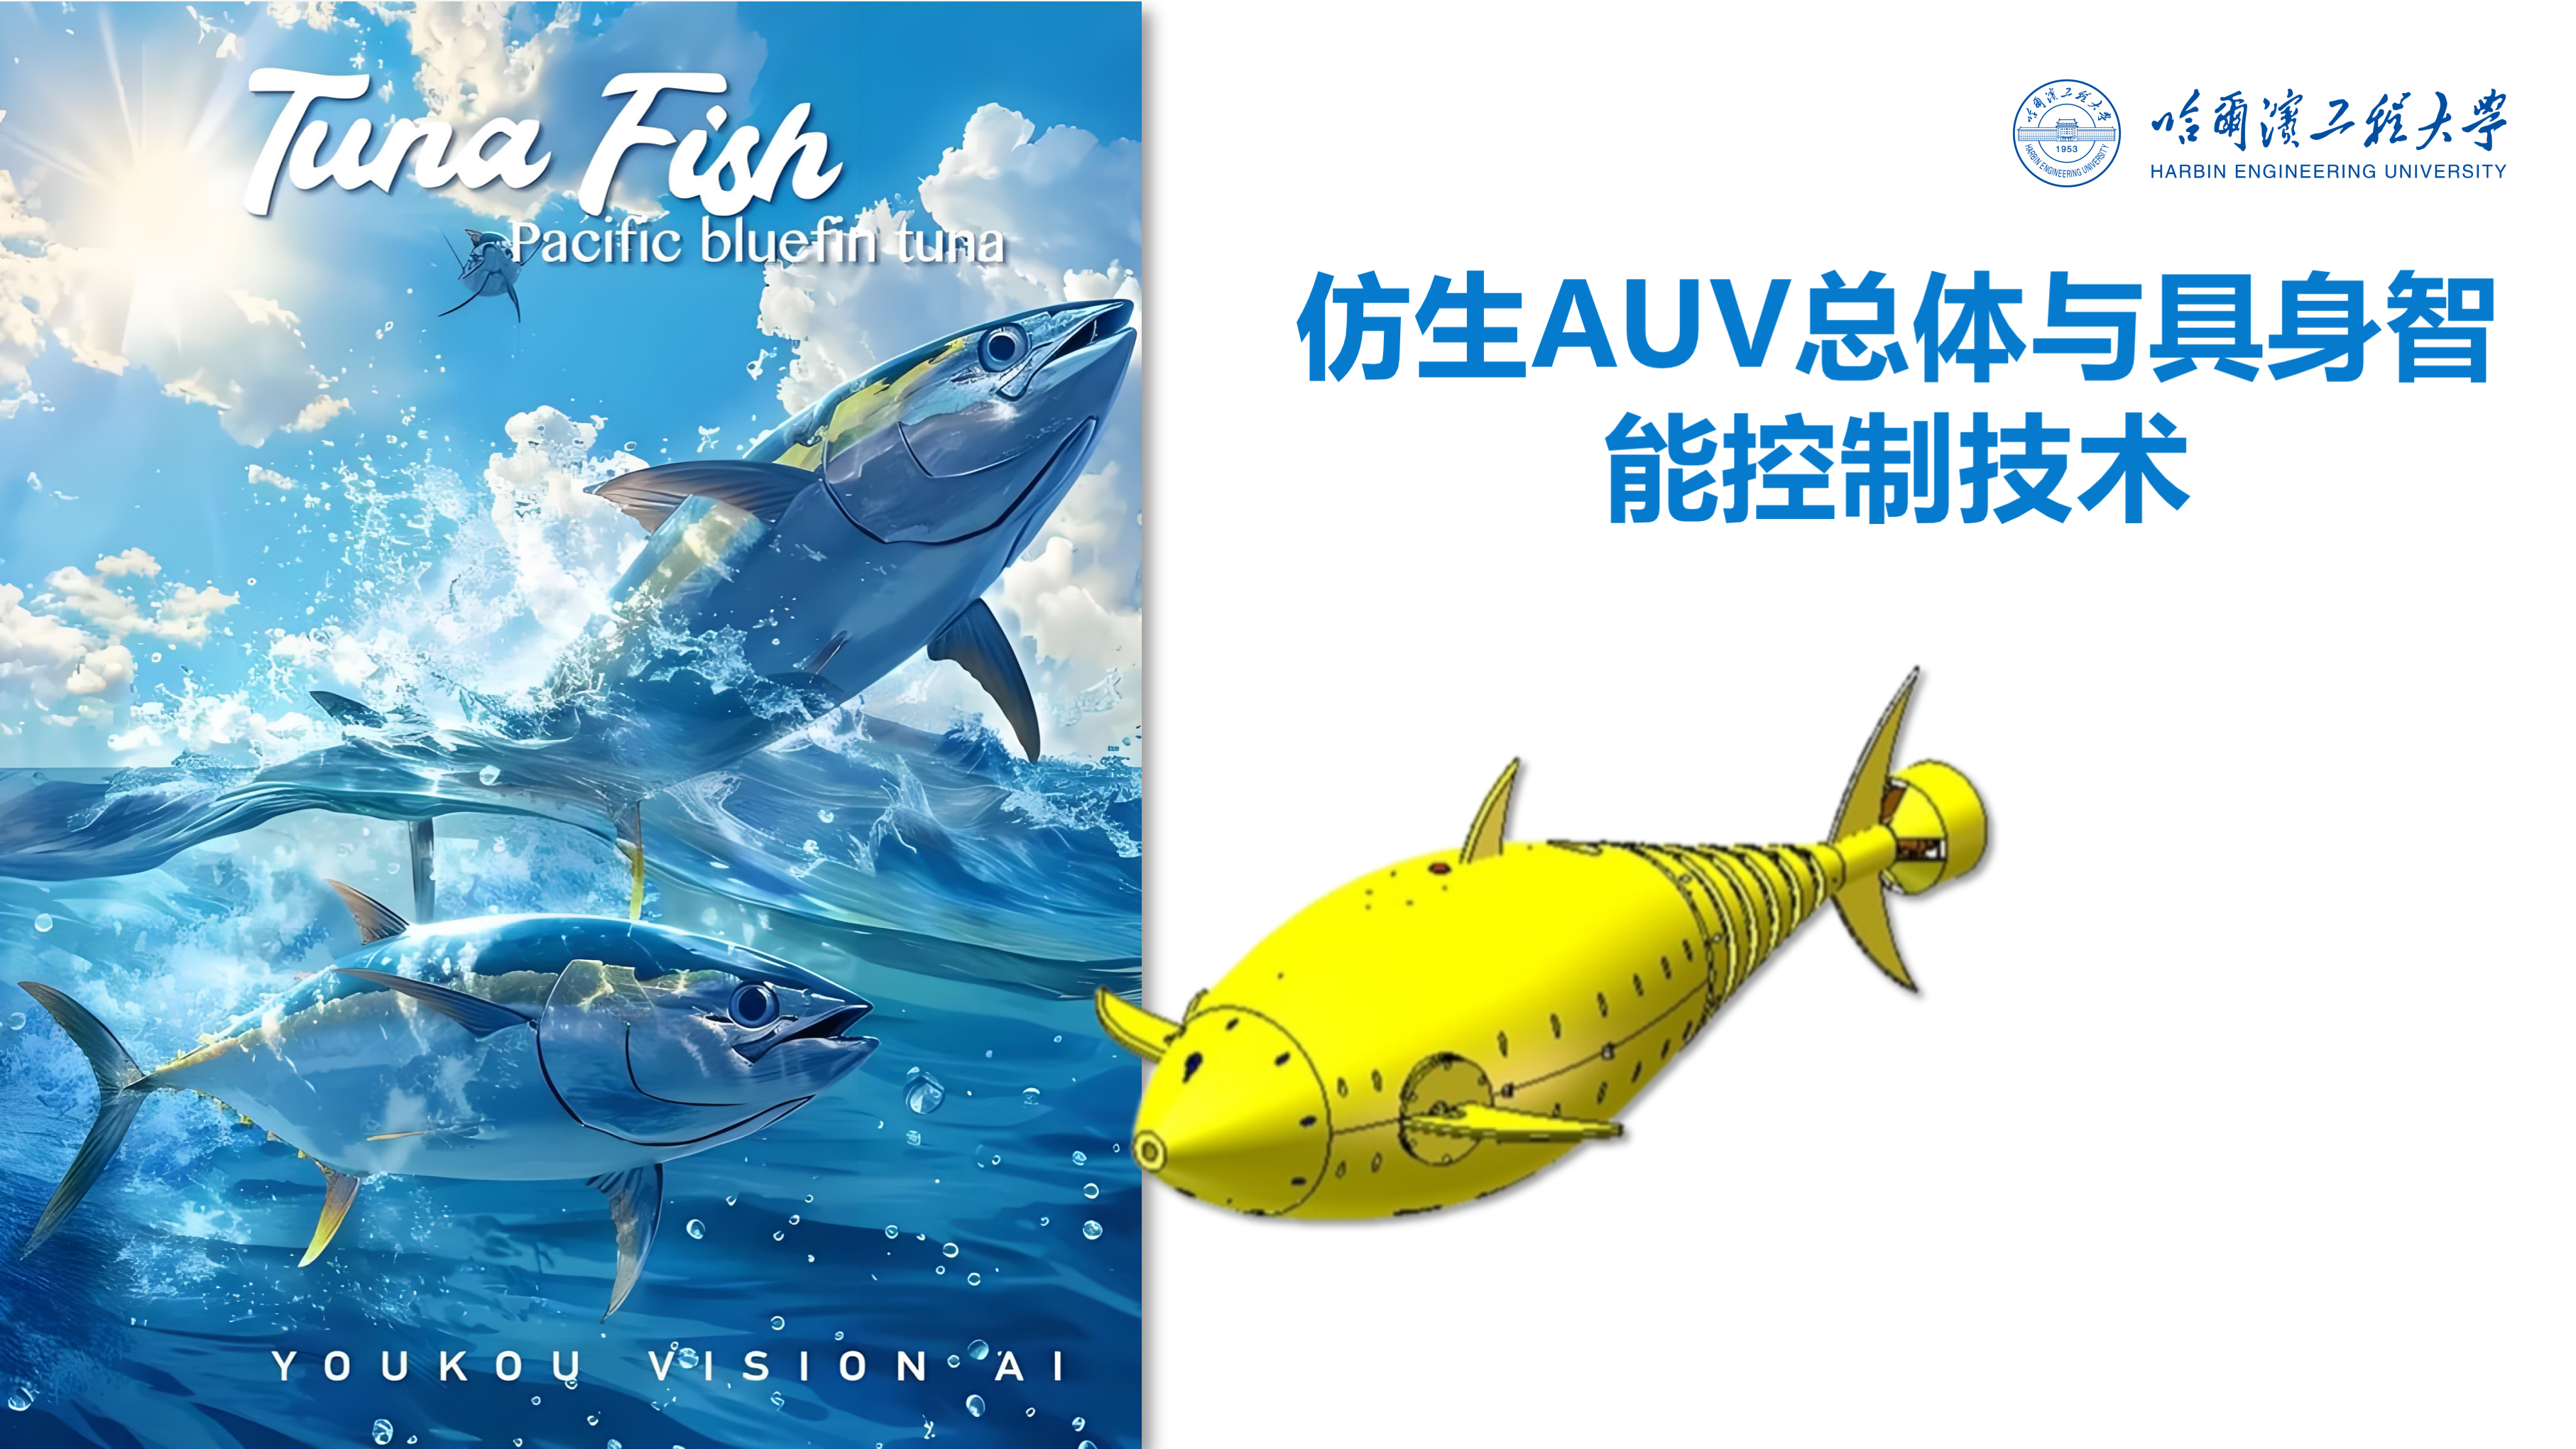
本方向借鉴水生生物躯体分段变形机理,以螺旋桨为主推进单元、仿生机构为辅助推进与姿态调节单元,开展可变结构水下机器人研究。区别于以波动鳍或仿鱼体摆动为主的传统仿生 AUV,本方向融合仿生工程、多模态推进、具身智能与非线性控制,推动航行器由刚性结构向刚柔一体化演进。
航行器可主动改变外形、分段姿态与附体构型,采用 "螺旋桨 + 仿生摆动" 混合推进模式,并依托具身智能实现构型、推进、感知、控制一体化自适应,以适配复杂流场、狭窄通道及多类任务工况。
与纯仿生鱼以摆动为主推进的方式不同,本构型中螺旋桨承担主要推力,保障巡航航速与续航能力;躯体及尾段的仿生摆动不作为主推力源,而用于姿态微调、涡流调控、低速机动、贴壁扰动抑制与变构型减阻, 航行器可在不同航行状态下切换本体几何形态,从而兼顾巡航效率与复杂环境下的机动适应性。


