

 Research Focus
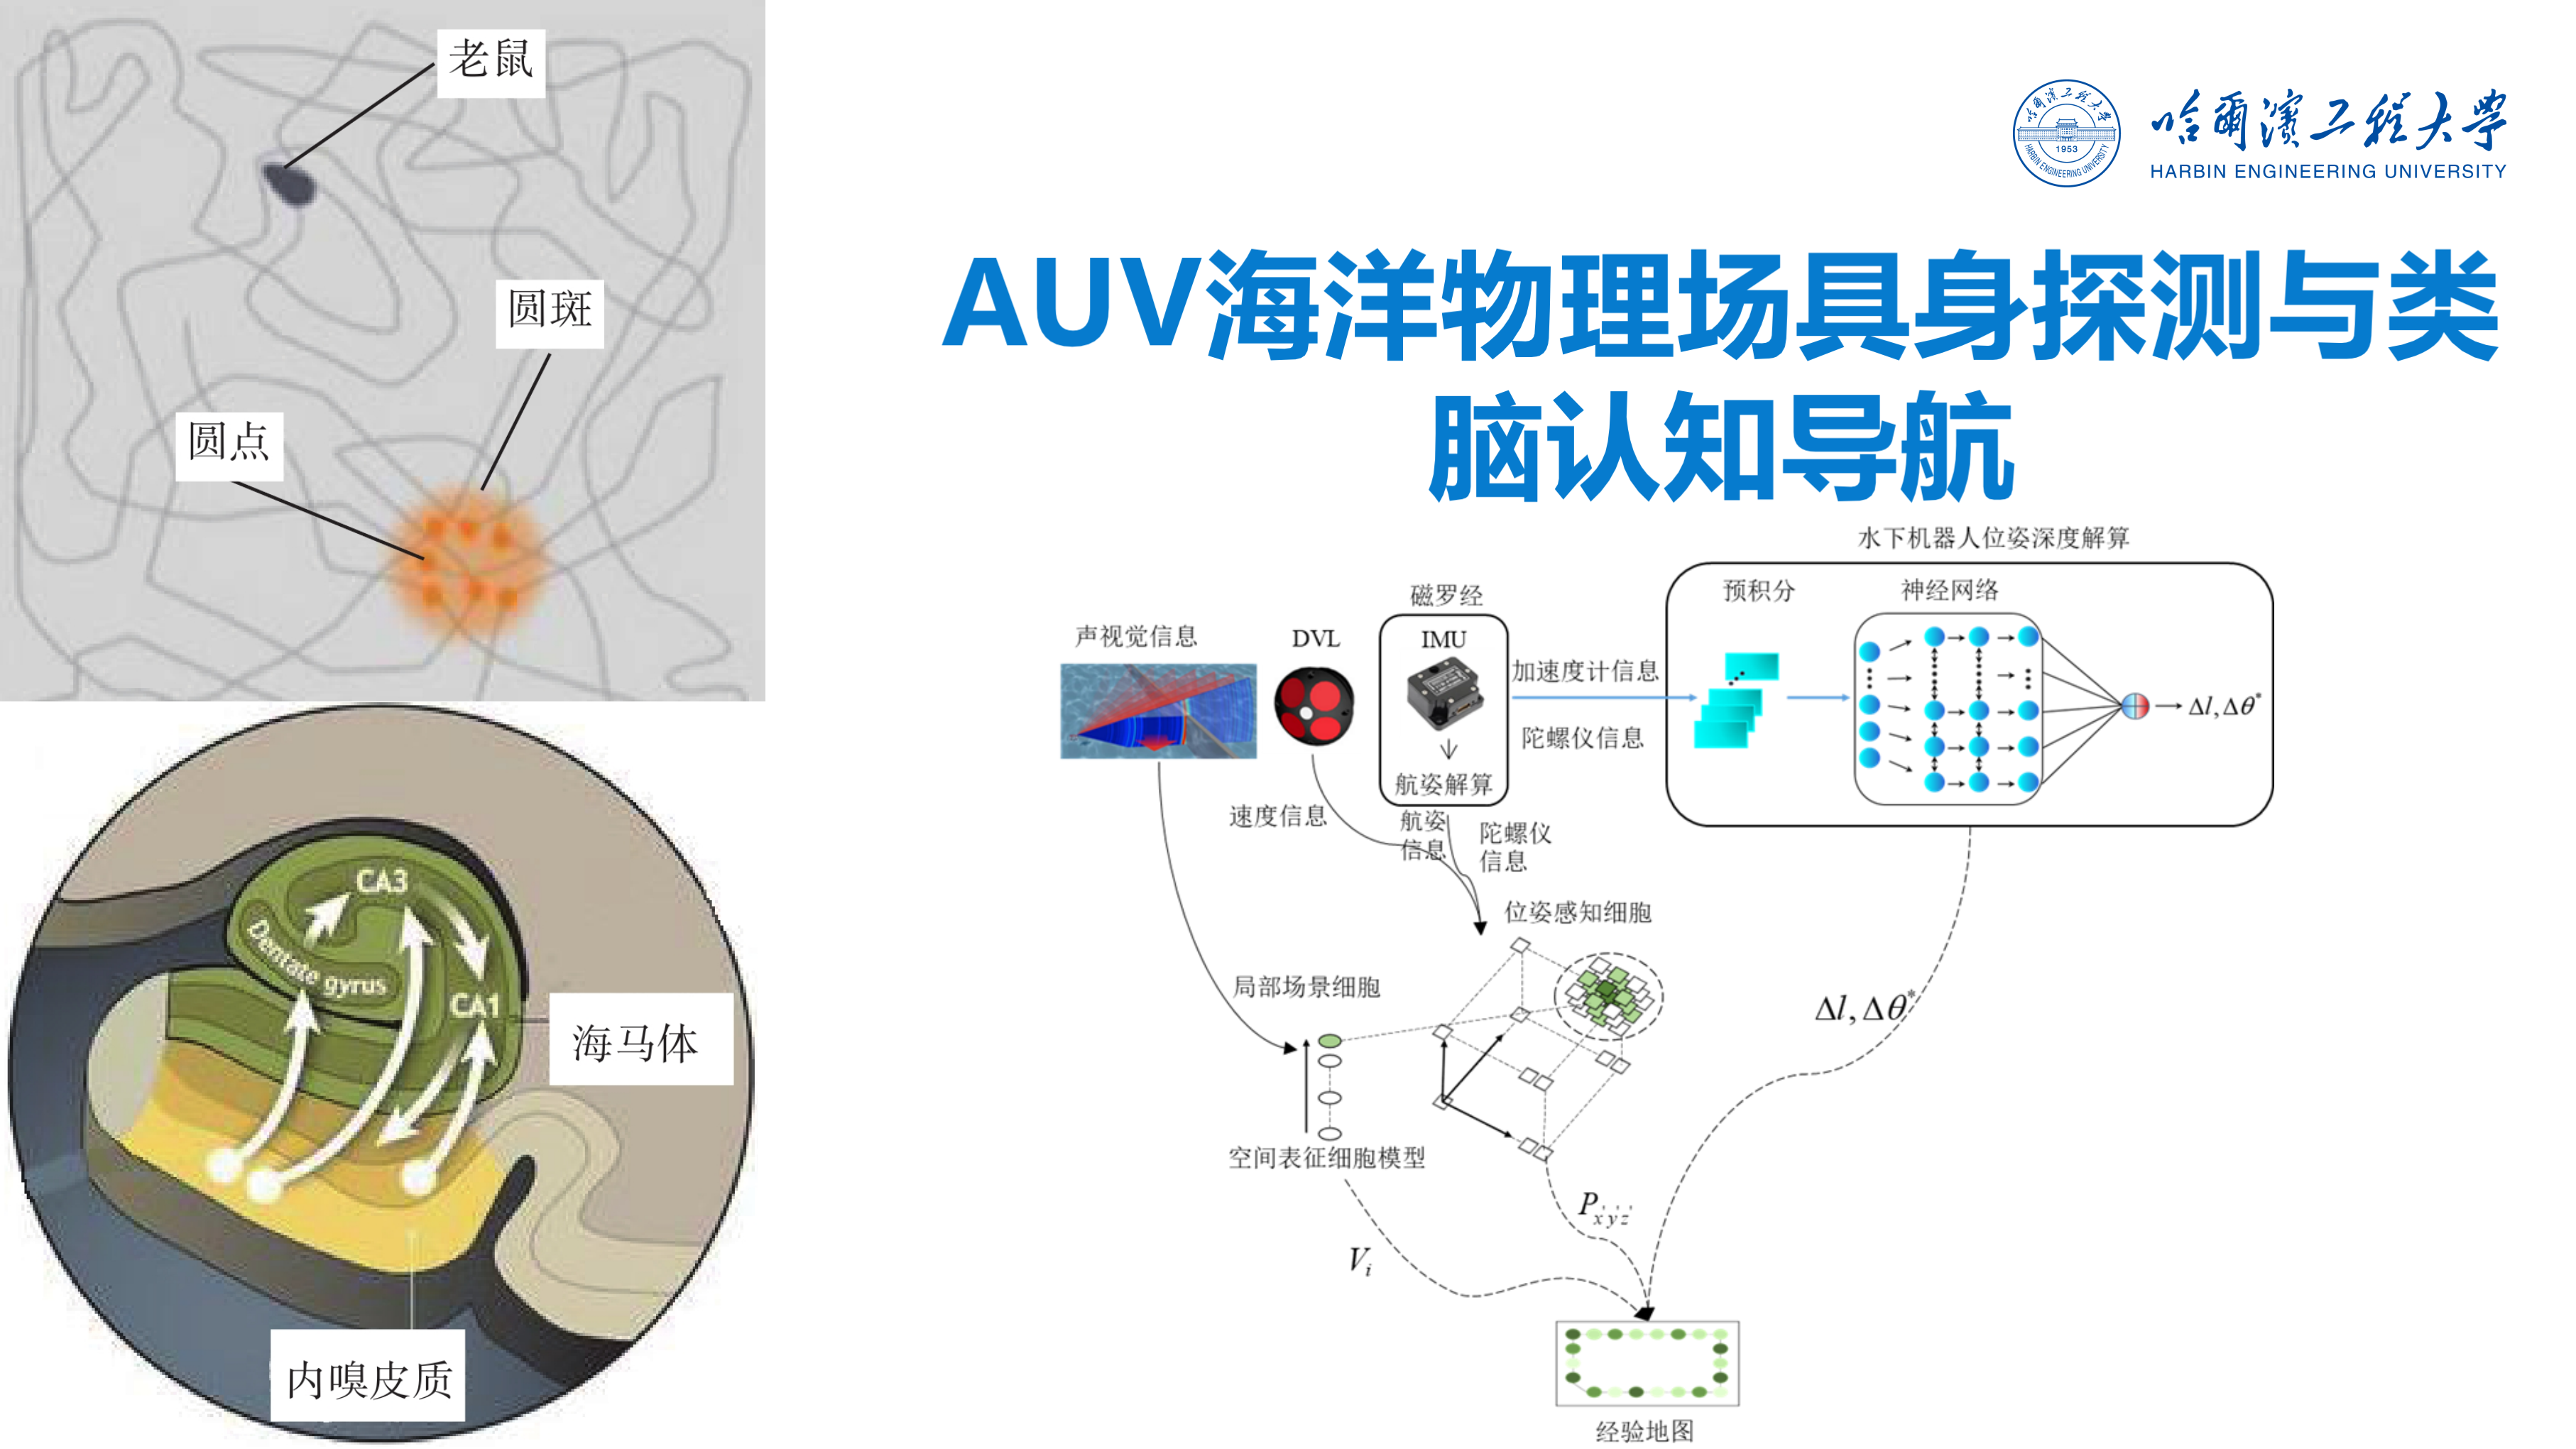
本方向面向深海复杂海洋环境下自主水下机器人(AUV)地球物理探测自主化难题,借鉴生物空间认知机理,将类脑空间导航细胞模型引入水下机器人感知、定位与探测一体化框架,开展具身探测与类脑认知导航的理论、算法与试验验证研究。
研究核心是融合多种类脑细胞:边界细胞(bordercells)感知海床、障碍物等环境边界;局部场景细胞(viewcells)编码水下局部视觉/地形场景特征;网格细胞(gridcells)构建连续空间度量表征;速度细胞(speedcells)实时编码自身运动速度;位姿细胞(posecells)估计机器人全局位姿。基于上述类脑单元构建类脑导航机与海洋物理场智能探测智能体,建立一套集方法研究、模型构建、湖海试验验证于一体的深海地球物理探测智能体研究体系。
区别于传统AUV依赖惯性导航、DVL、多波束的工程化定位框架,该方向强调具身感知驱动认知建图:AUV在探测海洋重力、磁力、地形等物理场的同时,利用类脑认知机制完成空间表征、环境记忆与自主决策,实现物理场观测数据与AUV深海空间位姿估计相互约束,提升深海地球物理调查成果的定位准确性与数据自洽性,为长航程、弱外部参考信号深海环境下自主探测提供新的技术路径。


