

 Research Focus
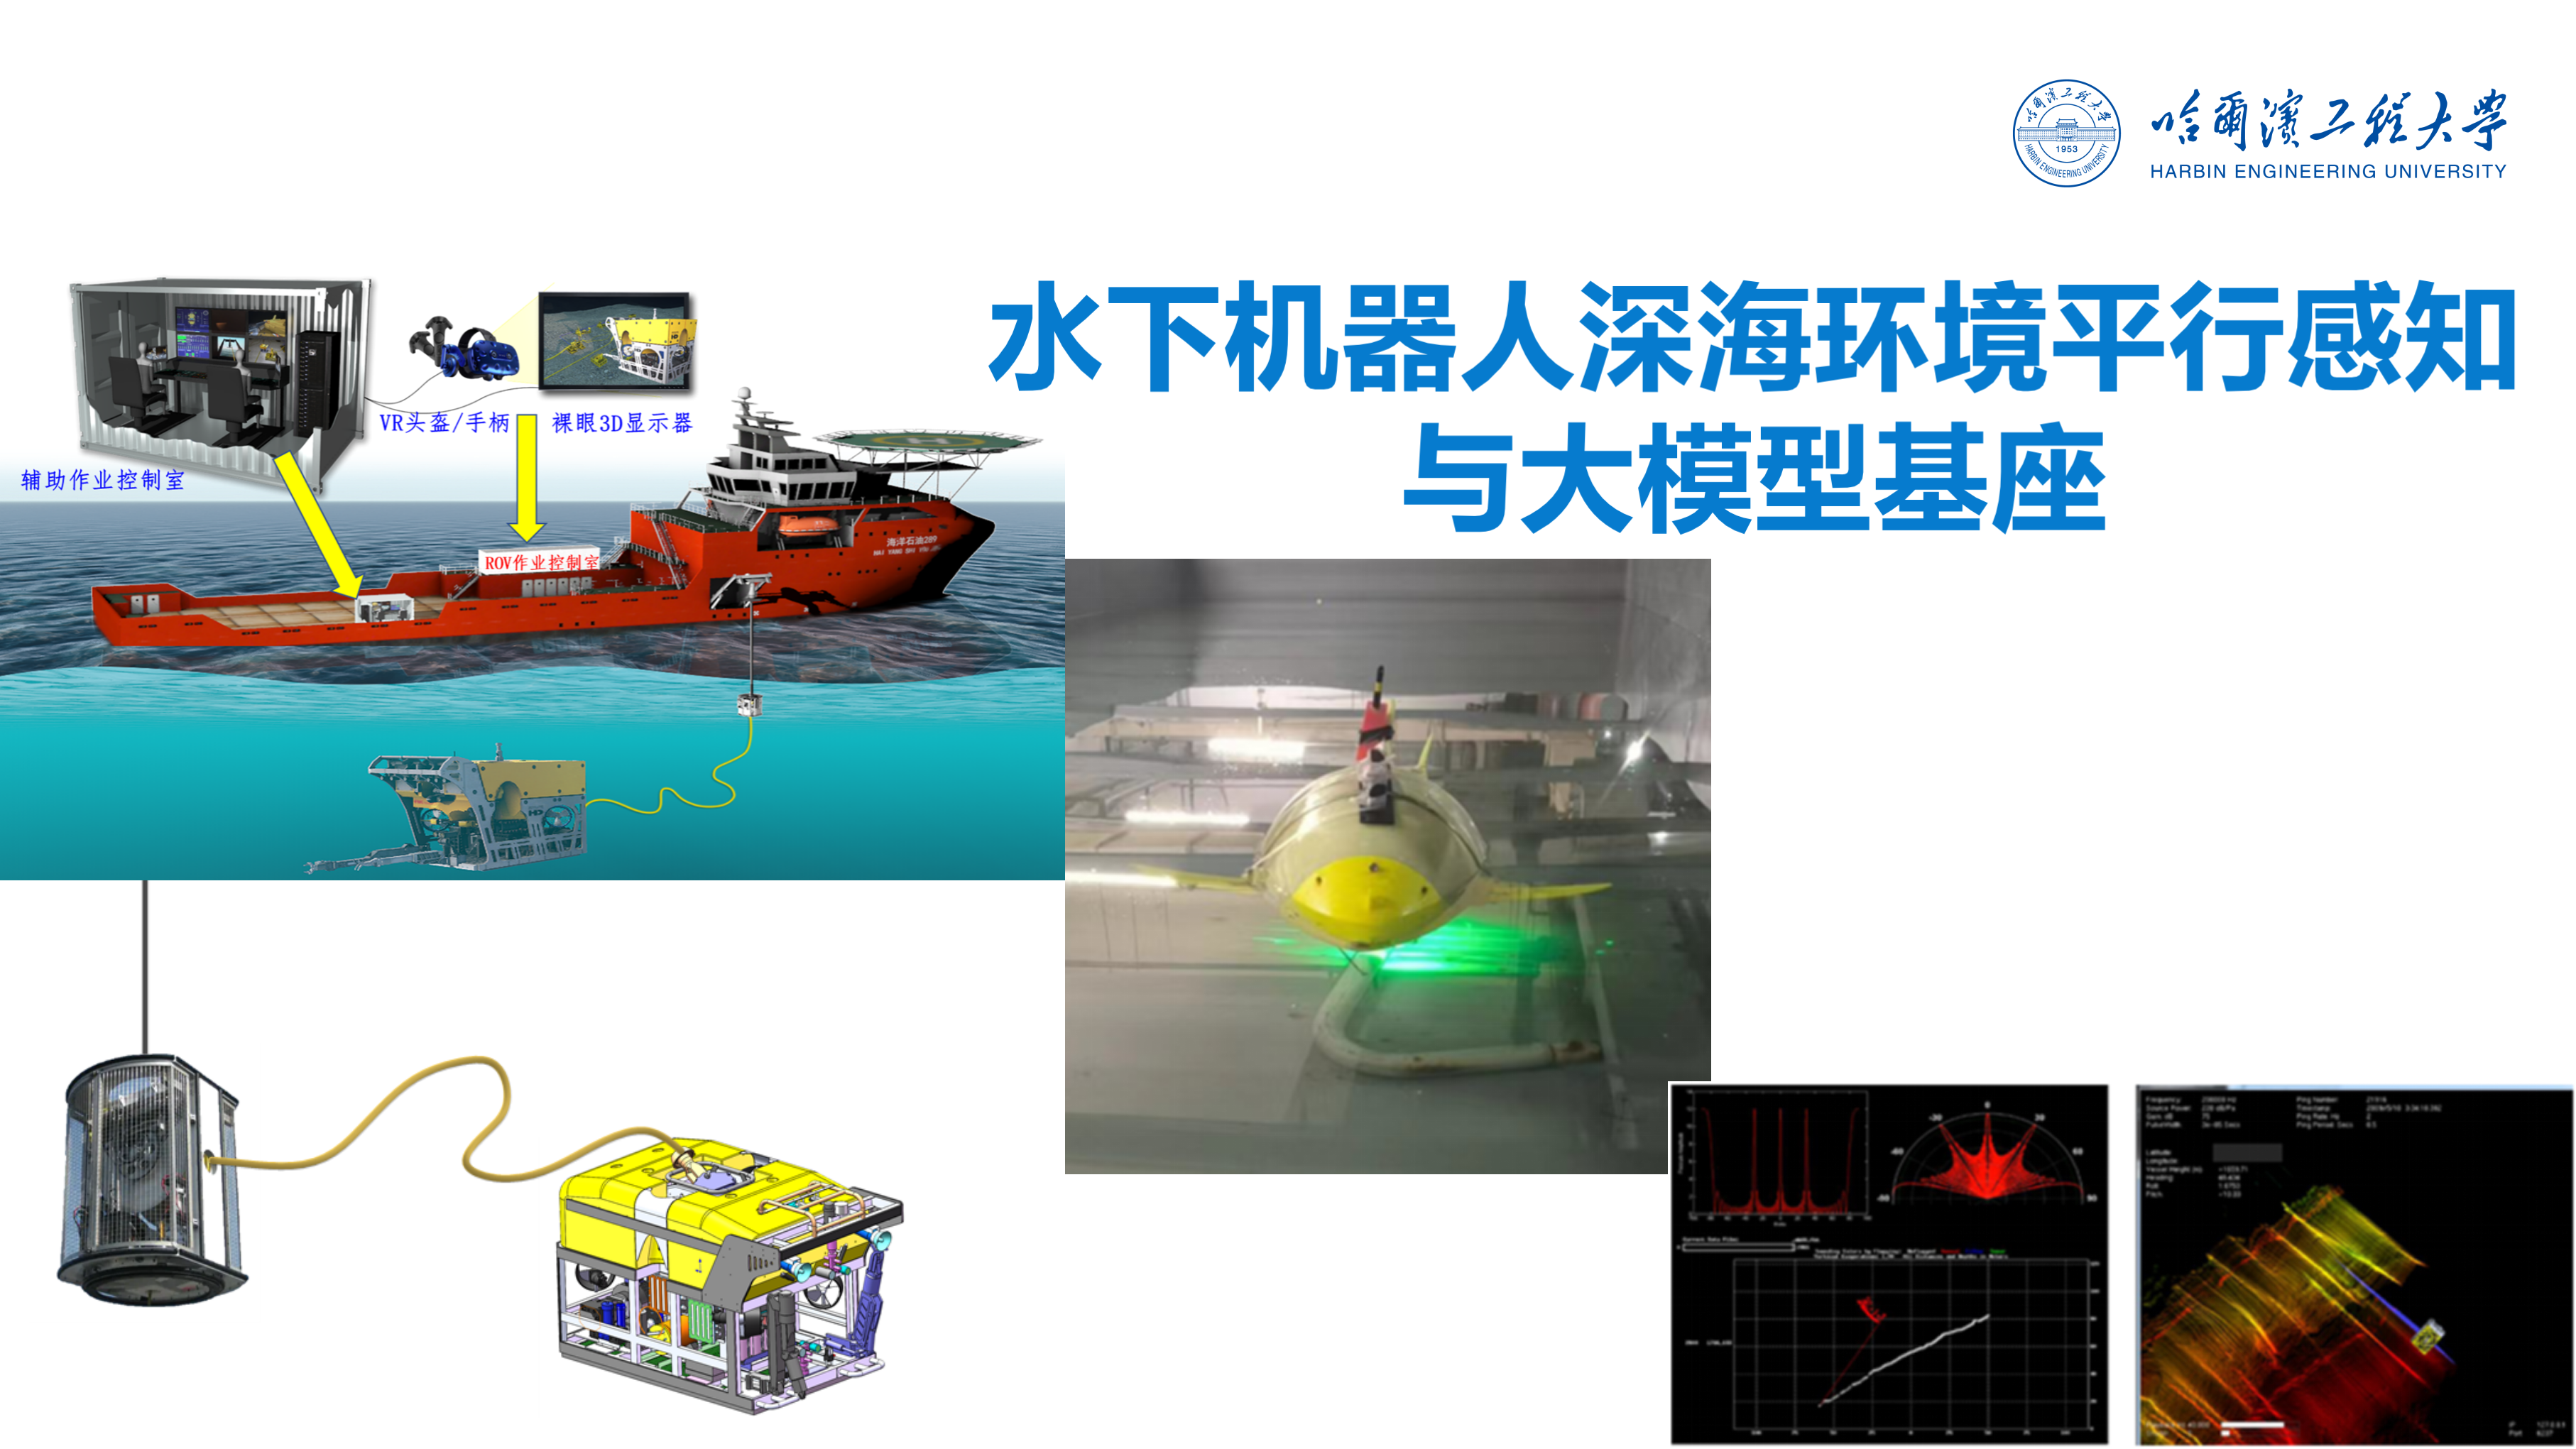
深海作业场景复杂,水体散射、光照衰减、弱纹理、浑浊介质、海底地形多变等条件,造成遥控水下机器人ROV、自主水下机器人AUV传统感知系统存在视野受限、全局环境感知缺失、近场重建精度不足等瓶颈问题。
深海环境平行感知技术依托虚实映射、平行系统理论,将真实深海物理环境与数字虚拟深海场景双向映射,解决水下机器人盲操作、作业盲区态势感知难题,为水下机器人精细化科考、管线巡检、水下考古、应急打捞提供技术底座。
构建适配深海复杂介质的水下大模型基座,融合多线激光主动感知、声呐、视觉多模态数据,实现深海环境理解、三维场景重建、目标检测识别与辅助智能智能决策。
本方向融合硬件感知系统开发、水下多模态数据采集、平行感知虚实映射机制、大模型基座架构设计、水下三维重建、模型轻量化部署、试验验证多个模块,衔接现有双目多线激光水下三维重建技术,突破传统水下感知依赖人工操纵、环境泛化能力弱的痛点。


